案例中心
巴西柔术动作捕捉技术落地,训练纠正更精准
巴西柔术动作捕捉技术落地,训练纠正更精准
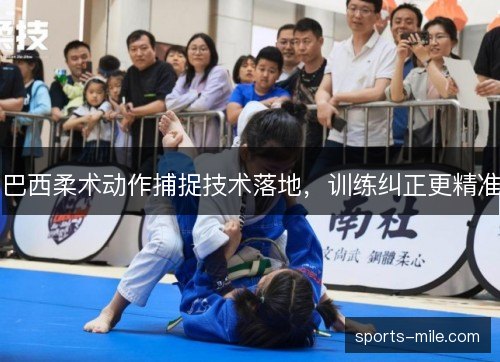
巴西柔术动作捕捉技术正在垫边落地,摄像头与惯性传感器记录关节角度、重心轨迹和接触压力,教练纠正不再只靠肉眼回放。这种变化值得关注,因为柔术胜负常藏在髋部几厘米和抓把先后里,动作捕捉把这些细节变成可比较的数据,训练纠正因此更精准,伤病风险也更容易被提前看见。
在格雷西巴哈、联盟、阿托斯等道馆的日常课程里,垫边多机位和可穿戴惯性传感器已开始常态布置。学员做热身、技术练习和条件实战时,系统同步记录骨架、重心与抓把动作,课后生成回放片段。教练不再等到下课凭印象纠正,而是在组间休息就调出数据,指出哪一步髋部没跟上,哪一次抓把时机偏晚。
动作捕捉在柔术垫上不能照搬影视棚方案。米乐APP道服宽松、身体贴地、四肢频繁交叠,光学标记容易被遮住,于是技术团队用无标记视频姿态估计打底,再用惯性传感器补足被挡住的关键关节。多机位画面先对齐时间轴,算法估计肩、髋、膝、踝的空间位置,惯性数据修正快速翻转时的漂移,最后合成一套可回放的三维骨架。
采集流程围绕柔术训练的真实节奏设计。学员先做标准技术练习,再进入条件实战和自由实战,系统按回合切分片段,自动标出扫技、过腿、降服尝试等关键帧。教练在平板或垫边屏幕上圈选节点,补上意图与结果标签,逐渐形成道馆自己的动作库。动作库不是炫技视频合集,而是把同一技术的不同身体条件版本放在一起比较。
难点集中在地面缠斗的遮挡与接触。两人胸口相贴、道服褶皱堆叠,摄像头只能看到部分肢体,单靠视觉会误判髋部朝向。压力垫提供接触点和受力方向,惯性传感器给出关节旋转速度,三者融合后,算法才能判断一次三角绞是腿锁紧了还是髋部逃了。技术落地不是把设备堆上去,而是让数据在垫边快速变成教练能懂的语言。
三角绞的纠正最能看出变化。过去教练常喊膝盖压紧、髋部抬高,学员却不知道自己差在哪。动作捕捉把膝关节夹角、支撑腿髋屈角度和对手肩颈位置画成曲线,回放时能看出锁腿瞬间膝盖先松了半秒。教练据此让学员先练髋部卷曲,再练锁腿顺序,这一细节让纠正从模糊口令变成可执行步骤。
十字固的发力链也被拆得更细。罗杰格雷西的经典十字固常被当作教学参照,动作捕捉把其髋部顶送、膝部夹紧和双手控制分成三段时序。学员做同样动作时,系统会对照参照曲线标出哪一段提前或滞后,教练再决定是补髋部力量还是改抓把方式。这样纠正不再停留在形似,而是逼近同一套力学顺序。
过腿技术的重心控制同样受益。马库斯布切查阿尔梅达的过腿录像被拆成抓把、压腿、换髋、稳定四个阶段,动作捕捉记录其重心投影如何绕过对手膝盖线。学员若在换髋时重心后坐,系统会在回放里用红色轨迹提示,教练随即让他重复低强度步伐,直到重心路径贴回参照线。过腿纠正因此更接近实战要求。
背部控制是另一块试金石。戈登瑞安的背控以四点压力和髋部跟随著称,动作捕捉把搭扣、肩压、髋贴和踩点分别量化。学员骑上背时,系统能显示哪一点压力不足,对手因此获得翻身空间。教练不再只说压住,而是让学员看压力曲线,先补最弱的一点,再把四点连成稳定结构。背控训练由此变得可检查。
这些改变背后是同一条逻辑:把教练的经验拆成可测量的中间量。每个学员先做基线采集,系统记住他的关节活动度、惯用侧和重心习惯,再与标准动作对照。纠正时不再拿所有人套一个模板,而是看个人偏离了多少、先改哪一处。量化没有取代教练,它让教练的判断有证据,也让学员知道下一次该盯着什么练。
落到训练计划上,动作捕捉让负荷管理更细。柔术的膝、腰、肩常在同一次实战里反复承压,系统把关节角度变化和冲击次数汇总,教练能看到某位学员在连续三天实战后髋部稳定性下降,于是把降服对练改成技术练习。伤病预防不再靠事后回想,而是靠数据提前调整强度,这对高频训练的道馆尤其重要。
赛事侧也在观察这套方法。IBJJF世锦赛和ADCC的比赛视频本就常被教练拿来做复盘,动作捕捉把公开画面转成可检索的动作片段后,选手能更快找到同级别对手的过腿习惯和防守漏洞。裁判培训的具体场景也可借助三维回放理解接触先后,但最终判罚仍要回到规则文本,技术只提供更清楚的观察角度。
设备价格下降决定普及速度。过去光学动捕搭建慢、费用高,普通道馆难以承受;现在手机多机位加低成本惯性传感器已能完成大部分技术动作的骨架重建。随之而来的是隐私与数据标准问题,训练视频和身体数据如何授权、保存多久、能否跨馆共享,都需要行业给出清楚规则。规则越透明,巴西柔术动作捕捉技术落地越稳。
它意味着柔术教学正在多一层可验证的记忆。教练的口令、选手的体感和垫上的结果被同一套数据串起来,年轻学员不必只靠反复试错去猜髋部该走到哪里。巴西柔术动作捕捉技术不会替人对抗,也不会自动给出答案,但它让纠正更早发生、让技术传承少走弯路,垫上的经验因此更容易被讲清楚、被学会、被带向下一次实战。
米乐 (MILE) 官方网站,全程直击NBA、CBA、英超、西甲、法甲、欧冠、欧联、中超、世界杯及奥运等全球顶级赛事高清直播,7×24小时实时比分、数据与深度资讯,一键畅享极速流畅的观赛体验,不错过任何燃爆瞬间!
交流米乐M6
-
- 地址
- 五指山市耍栽之地282号
-
- 电话
-
- 工作时间
- 周一至周五:上午 10 点至晚上 8 点